
Leitfaden zur Auswahl von UAV-Drucksensoren für Höhe, Fluggeschwindigkeit und Flugsteuerung von Drohnen
Datum: 2026-09-24
Bei 5.000 Fuß entspricht ein Luftdruckfehler von 10 hPa einem Höhenfehler von etwa 84 Metern. Bei einem Starrflügler-UAV, das Geländeverfolgungsmissionen fliegt, ist dieser Spielraum der Unterschied zwischen einem sauberen Pass und einem kontrollierten Absturz. UAV-Drucksensoren sind Instrumente, die dem Fluglotsen mitteilen, wo sich das Flugzeug in der Atmosphäre befindet. Die Auswahl des richtigen Sensors sollte auf messbaren Spezifikationen und nicht auf Datenblattmarketing basieren.
Was UAV-Drucksensoren tatsächlich messen
UAV-Drucksensoren liefern drei Kernmessungen: barometrische Höhe, Fluggeschwindigkeit und Vertikalgeschwindigkeit. Jede Messung erfordert eine andere Sensorkonfiguration, und die Trennung dieser Funktionen zu Beginn des Designprozesses erspart monatelange Integrationsarbeit.
Die barometrische Höhe wird von einem Absolutdrucksensor ermittelt. Der Flugcontroller wandelt den statischen Hafendruck mithilfe eines Standardatmosphärenmodells in Höhe um. Ein absoluter Sensor mit einem Vollbereich von 110 kPa deckt den Meeresspiegel bis etwa 10.000 Meter ab, was für die meisten kommerziellen UAV-Einsätze ausreicht.
Die Fluggeschwindigkeit verwendet einen Differenzdrucksensor. Ein Staurohr erzeugt durch Vorwärtsbewegung einen Unterdruck, und der Sensor misst den Druckunterschied zwischen dem statischen Anschluss und dem Staurohr. Der resultierende Deltadruck ist proportional zum Quadrat der Fluggeschwindigkeit. Für Drohnen mit Reisegeschwindigkeiten unter 10 m/s ist ein Mikrodrucksensor mit einem Vollbereich unter 1 kPa unerlässlich, da der Deltadruck bei diesen Geschwindigkeiten nur einige hundert Pascal beträgt.
Die Vertikalgeschwindigkeit wird typischerweise durch Differenzierung des Höhensignals abgeleitet. Einige Fluglotsen kombinieren den Drucksensor mit einer Trägheitsmesseinheit, um Lärm zu unterdrücken, der Drucksensor bleibt jedoch die primäre Datenquelle.
Ein weiterer Anwendungsfall ist die Erkennung von Bodeneffekten. Wenn sich das UAV der Landefläche nähert, ändert sich das Druckprofil unter der Rotorwäsche. Ein Differenzialsensor mit einem Bereich von 0 bis 0,5 kPa und einer schnellen Reaktionszeit liefert die für einen reibungslosen Aufsetzalgorithmus erforderlichen Daten.
| Funktion | Sensortyp | Typischer Bereich | Ausgabeformat | Kritische Spezifikation |
| Barometrische Höhe | Absolut | 30 bis 110 kPa | Digitaler I2C | Geringe Langzeitdrift |
| Fluggeschwindigkeit | Differenzial | 0 bis 1 kPa | Analog oder digital | Empfindlichkeit im unteren Bereich |
| Vertikale Geschwindigkeit | Absolut | 30 bis 110 kPa | Digital | Geringe Geräuschdichte |
| Erkennung von Bodeneffekten | Differenzial | 0 bis 0,5 kPa | Analog | Schnelle Reaktionszeit |
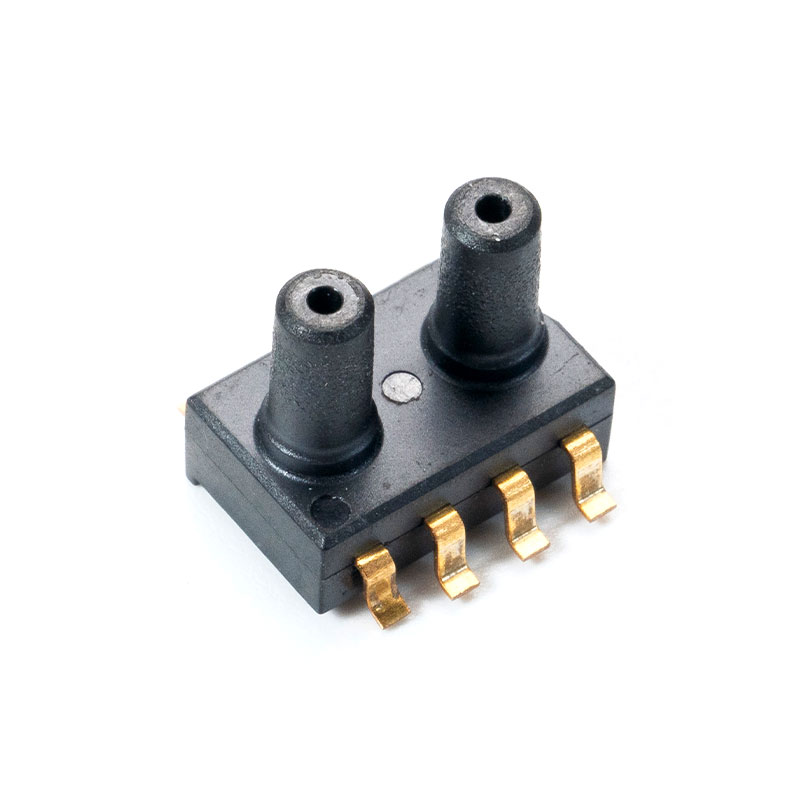
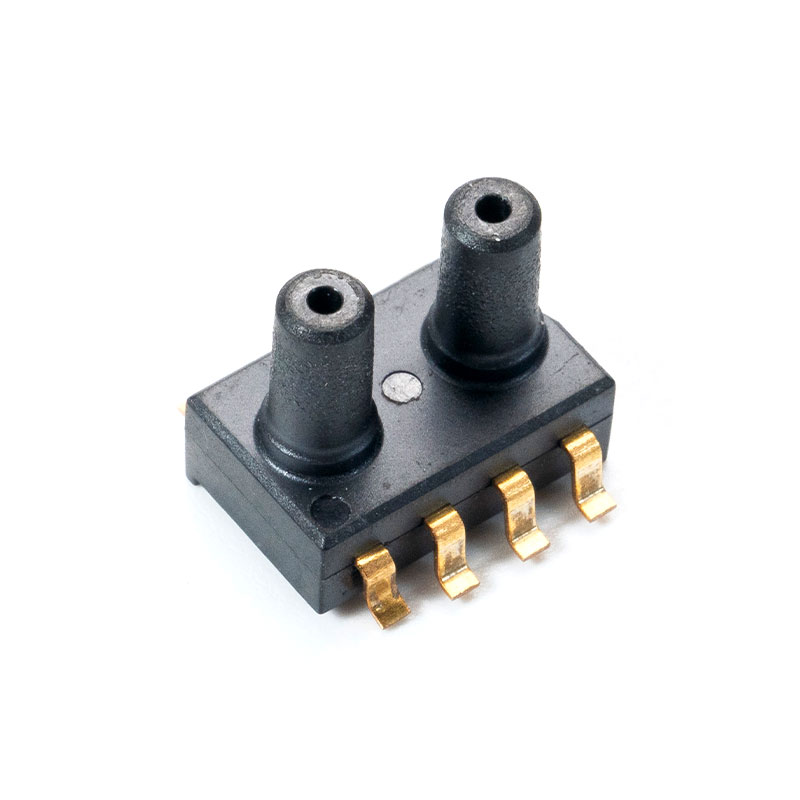
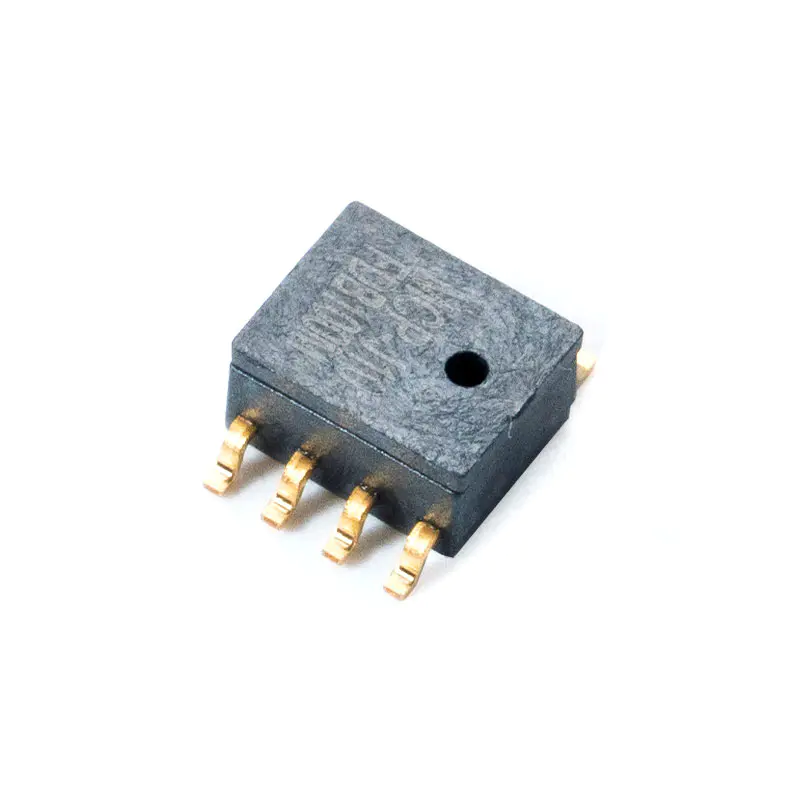
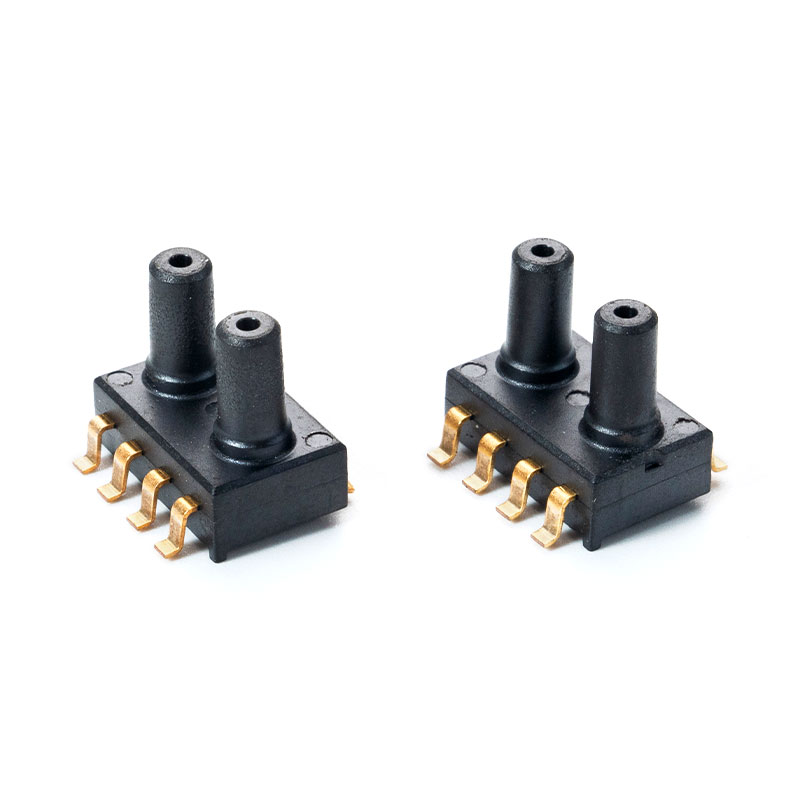 MCP-H21 Drucksensor für Drohnen Beschreibungen Die MCP-H21-Serie ist ein kleines Gehäuse (SOP) mit zwei Anschlüssen, das Signalverstärkung, Nichtlinearität und Temperaturkompensation für S... integriert. Produkt anzeigen →
Fünf Spezifikationen für Mikrodrucksensoren, die für das Drohnendesign wichtig sind
Fünf Spezifikationen bestimmen, ob ein Drucksensor wirklich für eine Drohne funktioniert: Messbereich, Genauigkeit, Ausgabeformat, Verpackung und thermische Stabilität. Sperren Sie diese fünf Werte, bevor Sie mit dem PCB-Layout beginnen.
- Messbereich - Für die Höhe sollte der absolute Bereich 30 bis 110 kPa umfassen. Für die Fluggeschwindigkeit sollte der Differenzbereich so bemessen sein, dass der erwartete Flugbereich 50 bis 70 Prozent des Vollausschlags nutzt.
- Genauigkeit - Eine Ausgabespezifikation von 0,2 Prozent des Vollausschlags ist ausreichend, um die Höhe zu halten, aber der Offset-Fehler ist wichtiger als die Linearität. Ein FSS-Versatz von 0,1 Prozent an der Basisreferenz führt zu einem scheinbaren Höhenfehler von mehreren Metern.
- Ausgabeformat - Digitaler I2C vereinfacht die Verkabelung und entfernt den Kompensationsalgorithmus vom Flugregler. Der Analogausgang bleibt für benutzerdefinierte Autopilot-Boards mit einem hochauflösenden ADC und einem sauberen analogen Frontend nützlich.
- Paket - Für Produktionsflugsteuerungen ist eine oberflächenmontierte Verpackung (SOP) obligatorisch. DIP- oder SIP-Pakete eignen sich für Labortests, werden jedoch bei der Massenmontage von Drohnen selten verwendet.
- Diermische Stabilität - Die werkseitige thermische Kompensation an mehreren Temperaturpunkten sorgt dafür, dass die Genauigkeit über den gesamten Betriebsbereich stabil bleibt.
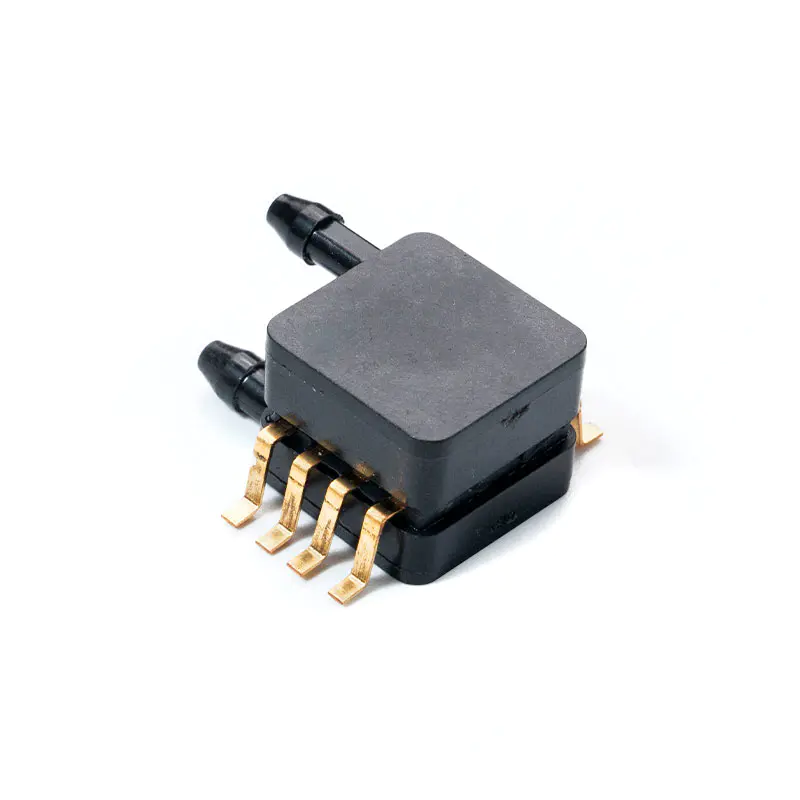
The Präzision des Differenzdrucksensors Das Angebot der MemsTech MCPh20- und MCPh21-Familie eignet sich direkt für die Fluggeschwindigkeits- und Bodeneffektmessung in Multirotor- und Starrflügelplattformen.
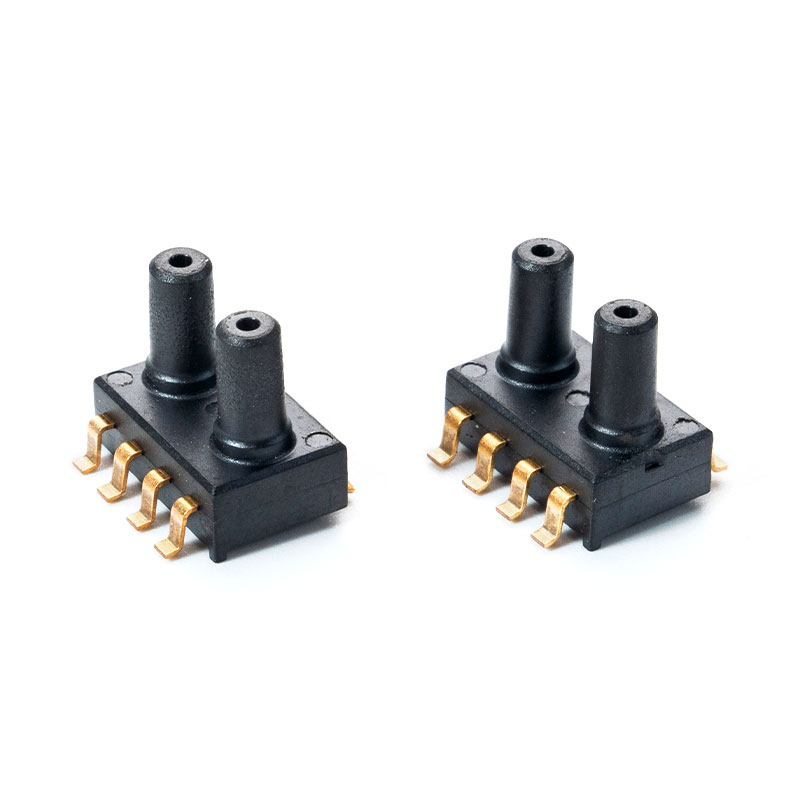 DPT-R8 Mikrodrucksensor Einleitung Gegenstand dieses Dokuments sind die Funktionsmerkmale des Differenzdrucktransmitters, der auf den Drucksensoren der Honeywell ABP-Serie basiert... Produkt anzeigen →
Digitaler vs. analoger Ausgang: Auswahl der Schnittstelle für Ihren Flugregler
Der digitale I2C-Ausgang ist jetzt die Standardeinstellung für UAV-Drucksensoren, da er den Kalibrierungsaufwand vom Flugcontroller entlastet. Für kundenspezifische Autopilot-Designs, die rohe Sensordaten erfordern, ist der analoge Ausgang immer noch wichtig.
Digitale I2C-Sensoren liefern kalibrierte Druck- und Temperaturdaten direkt, was die Prozessorlast reduziert und die Notwendigkeit eines präzisen analogen Frontends überflüssig macht. Der Flugcontroller liest kompensierte Werte, ohne eine Kalibrierungsberechnung durchzuführen. Dies ist der einfachste Weg zu zuverlässigen Höhen- und Fluggeschwindigkeitsdaten in einem kompakten UAV-Flugstapel.
Analoge Sensoren geben eine Spannung linear proportional zum Druck aus. Wenn der Autopilot bereits über einen 16-Bit-ADC mit stabiler Referenzspannung verfügt, kann ein analoger Sensor für eine geringere Latenz sorgen. Allerdings können ESC-Schaltgeräusche von Hochstrom-Motorantrieben die analogen Druckmesswerte verfälschen, insbesondere in Multirotor-Konfigurationen mit vier oder mehr ESCs. Latenz ist ein weiteres Unterscheidungsmerkmal. Digitale I2C-Sensoren melden typischerweise mit 1 kHz, was für die meisten Fluglotsen schnell genug ist. Analoge Sensoren haben praktisch keine Protokolllatenz, da der Wert sofort am Ausgangspin erscheint.
- Digitaler I2C - Zweidrahtbus, integrierte Temperaturkompensation, geringere EMI-Empfindlichkeit, einfachere Verkabelung in kompakten Stapeln.
- Analoge Spannung - Einzelner Ausgangspin, erfordert externen ADC, vollständige Kontrolle über die Kalibrierungskurve, geringere Komponentenkosten für einfache Designs.
Temperaturdrift: Die versteckte Ursache für Höhenfehler
Die Temperaturdrift und nicht der Sensorchip selbst ist die Hauptursache für barometrische Höhenfehler in UAV-Systemen. Die Lufttemperatur sinkt pro 1.000 Höhenmeter um etwa 6,5 Grad Celsius, und der Nullpunktversatz des Sensors verschiebt sich, wenn sich die Pakettemperatur ändert.
Ohne Kompensation kann eine Schwankung um 10 Grad Celsius den Versatz so weit verschieben, dass ein scheinbarer Höhenfehler von mehreren zehn Metern entsteht. Durch die Werkskalibrierung wird dieses Problem gelöst, indem eine Nullpunkt- und Vollausschlagskompensation an kalten und heißen Temperaturpunkten durchgeführt und anschließend die Stabilität über einen langen Haltezeitraum überprüft wird.
MemsTech wendet diesen Prozess vor dem Versand auf jedes Produkt an, weshalb die 0,2-Prozent-FSS-Spezifikation unter realen Flugbedingungen gilt und nicht nur auf dem Papier.
Verpackungs-, Integrations- und Lieferkettenfaktoren für Produktions-UAVs
Die oberflächenmontierte Verpackung ist der entscheidende Faktor für die Massenfertigung von Drohnen. Das SOP-Paket unterstützt automatisches Pick-and-Place, reduziert die Platinenfläche und eliminiert den Lötschritt durch die Platine, der die DIP-Montage verlangsamt.
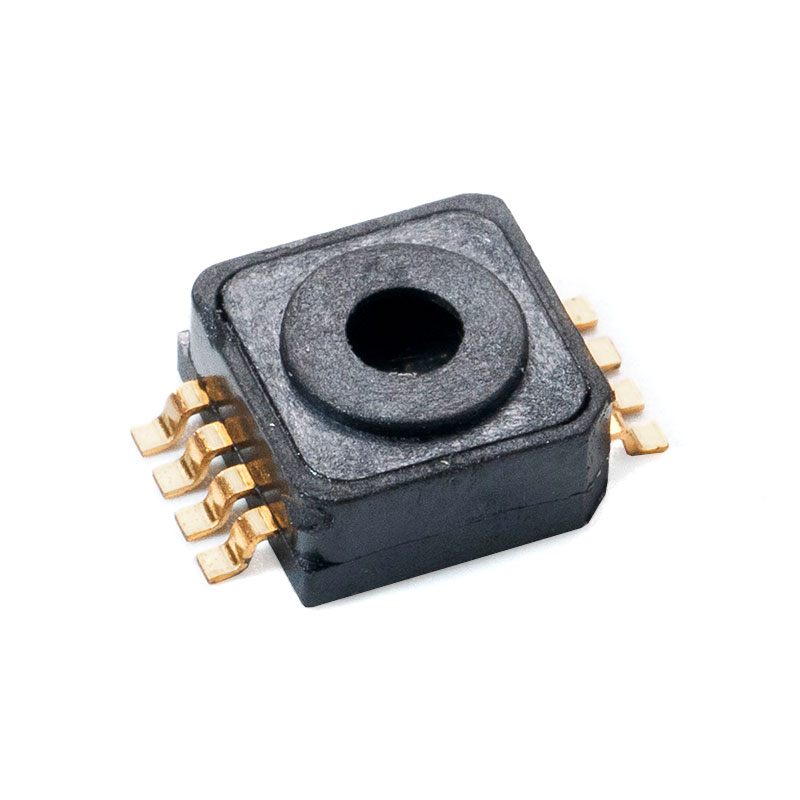
Bei Produktionsmengen über 10.000 Einheiten wirkt sich die Wahl der Verpackung direkt auf die Montageausbeute und die Kosten aus. DIP- und SIP-Pakete bleiben für die Prototypenerstellung am Tisch nützlich, sie erhöhen jedoch die Zykluszeit und den manuellen Arbeitsaufwand in der Produktionslinie. Ein für die Oberflächenmontage konzipierter Sensor wie die MCPV5xxx-Serie lässt sich nahtlos in moderne Reflow-Lötprofile integrieren.
Bei der Beschaffung von Sensoren für die Produktion sind die internen Fähigkeiten des Lieferanten ebenso wichtig wie das Datenblatt. MemsTech führt intern in einer 2.000 Quadratmeter großen standardisierten Anlage Verpackungs-, Drahtbond-, Schweiß-, Temperaturkompensations-, Kalibrierungs- und Drifttests durch. Dies bedeutet, dass die Chargenkonsistenz nicht von einem externen Subunternehmer abhängt.
Die praktische Auswirkung ist einfach: Ein auf die Fertigung ausgerichteter Zulieferer produziert konsistentere UAV-Sensoren als ein Handelsunternehmen, das seine Produkte von mehreren Gießereien bezieht. Eine detaillierte technische Aufschlüsselung finden Sie hier umfassender Leitfaden zur MEMS-Drucksensortechnologie .
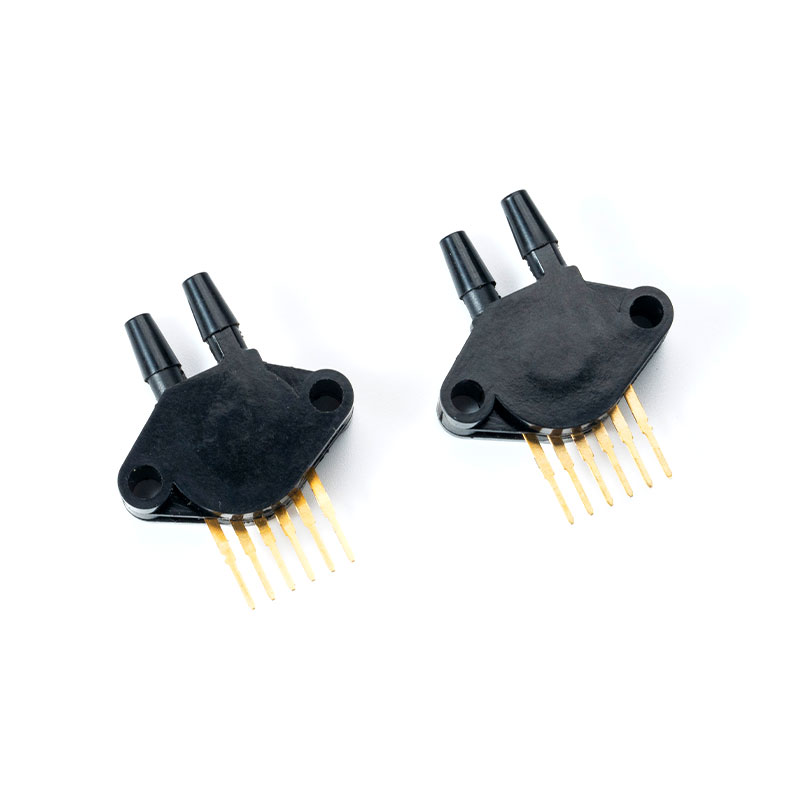 MCP5700DP Drucksensor für die Industrie Die MCP5XXXDP-Serie verfügt über einen integrierten Silizium-Drucksensor, Signalaufbereitung, Temperaturkompensation und Kalibrierung Produkt anzeigen →
Häufig gestellte Fragen zu UAV-Drucksensoren
Welchen Drucksensorbereich sollte ich für einen UAV-Höhenmesser wählen?
Wählen Sie einen Absolutdrucksensor mit einem Bereich, der das gesamte Betriebshöhenfenster abdeckt. Ein 30 bis 110 kPa-Sensor deckt den Meeresspiegel bis etwa 10.000 Meter ab. Fliegt die Drohne unterhalb von 6.000 Metern, sorgt ein engerer Bereich von 30 bis 90 kPa für eine bessere Auflösung.
Sollte ich einen digitalen oder analogen Drucksensor für eine Drohne verwenden?
Verwenden Sie für die meisten Flugsteuerungen einen digitalen I2C-Sensor, da kalibrierte Daten die Prozessorlast reduzieren und die Verkabelung vereinfachen. Wählen Sie den analogen Ausgang nur, wenn der Autopilot über einen hochauflösenden ADC verfügt und das Rauschbudget ein analoges Frontend in der Nähe des Sensors zulässt.
Wie hoch ist die Genauigkeit des MemsTech MCPh21 Drucksensors?
Der MCPh21 ist auf eine Ausgangsgenauigkeit von 0,2 Prozent im Vollausschlag ausgelegt. Es handelt sich um einen digitalen Ausgangssensor mit I2C-Kompatibilität, der für barometrische Höhen- und Fluggeschwindigkeitsmessungen in kompakten UAV-Systemen geeignet ist.
Kann derselbe Drucksensor sowohl Höhe als auch Fluggeschwindigkeit messen?
Ein einzelner Absolutdrucksensor erfasst die Höhe, die Fluggeschwindigkeit erfordert jedoch eine Differenzdruckkonfiguration. Einige UAV-Designs verwenden zwei Sensoren: einen Absolutsensor für die Höhe und einen Differentialsensor für die Messung der Staurohr-Fluggeschwindigkeit.
Mems Tech hat sich auf diesen Bereich spezialisiert von Drucksensoren seit über 14 Jahren.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Bezirk Xinwu, Stadt Wuxi, Provinz Jiangsu, China
Urheberrecht © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Hersteller kundenspezifischer MEMS-Drucksensoren
